


Page 128 - 《爆炸与冲击》2026年第9期
P. 128
第 46 卷                  陈柏翰,等: 侵彻弹体的拉压模态与振动特性                                   第 9 期

                   在正式试验时,加速度计通过五向测座与校准件或弹体连接。利用松软的橡皮绳将校准件和弹体
               分别悬垂于挂弹架上,保持自由状态。对于校准件,锤击其远离加速度计的端面;对于弹体,则锤击其头
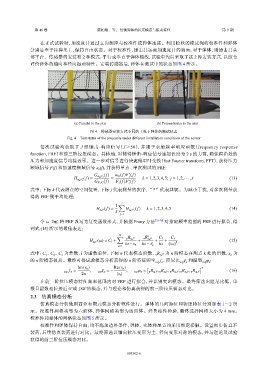
               部平台。传感器的安装有            2  种模式:平行或垂直于弹体轴线,试验中先后采取了这                      2  种安装方式,以综合
               评价弹体的轴向和径向振动特性。安装传感器后,弹体在测试中的状态如图                                  4  所示。


                                  (a) Parallel to the axis             (b) Perpendicular to the axis

                                         图 4    传感器安装方式不同的工况下弹体的测试状态
                               Fig. 4    Test status of the projectile under different installation conditions of the sensor
                   每次试验均获取了          J  组锤击-响应信号(J>50),并用于求解频率响应函数(frequency response
               function,FRF)和前三阶拉压模态。具体地,对测得锤击-响应信号施加长度为                            2 s 的力窗,确保窗沿处的
               压力和加速度信号均接近零。进一步对信号进行快速傅里叶变换(fast Fourier transform,FFT),获得压力
               频域信号    F(f) 和加速度频域信号        a (f),并获得单点、单次测试的          FRF:
                                             k
                                                          ∗
                                               ( f)  a k j ( f)F ( f)
                                           G a k j F j    j
                                      ( f) =      =             k = 1,2,3,4,5; j = 1,2,··· , J         (13)
                                  H a k j F j
                                                          ∗
                                               ( f)  F j (f)F j ( f)
                                           G F j F j
               式中:下标    k 代表测点的空间位置,下标            j 代表测量的次序,“*”代表共轭。为减小干扰,对多次测量获
               得的  FRF  做平均处理:
                                                       J
                                                    1  ∑
                                            H a k F ( f) =  H a k j F j ( f)  k = 1,2,3,4,5            (14)
                                                    J
                                                      j=1
                   令  ω=2πf,将  FRF  改写为复变函数形式,并依据           Prony  方法  [35-36]  对指定频率范围的   FRF  进行拟合,得
               到式  (15) 所示的最佳表达:
                                                      N
                                                     ∑   n R a k F  n R ∗  C 2  C 3
                                         H a k F (ω) = C 1 +  +    a k F  +  +  2                      (15)
                                                        iω− s n  iω− s ∗  iω  (iω)
                                                     n=1             n
               式中:C 、C 、C 为常数,i 为虚数单位,下标              n               n R a k F  为  n  阶模态在测点  k 处的留数,s 为
                                                                                                       n
                            3
                     1   2                              代表模态阶数,
               的  n  阶模态极点。最终可得试验模态分析获得的                  n  阶特征频率    exp  n     exp  n    exp n
                                                                        f 、阻尼比 ξ 和振型 φ :
                                    Im(s n )        Re(s n )      [                       ] T
                             exp f n =   ,  exp ξ n = −  ,   exp φ n = R a 1 F , n R a 2 F , n R a 3 F , n R a 4 F , n R a 5 F  (16)
                                                                   n
                                     2π              |s n |
                   在前三阶拉压模态特征频率范围内对                  FRF  进行拟合,并识别突出模态。最终筛选出阻尼比低、单
               根且留数相位接近        0°或  180°的模态,并与理论和仿真获得的前三阶拉压模态对比。
                2.3    仿真模态分析
                   仿真模态分析使用商业有限元模态分析软件进行。弹体的几何特征和物理特征分别如表                                           1~2  所
               示。校准件网格类型为六面体,弹体网格类型为四面体。经鲁棒性检验,最终选择网格大小为                                             4 mm。
               校准件和弹体的网格状态如图              5  所示。
                   校准件和弹体保持自由,均不施加边界条件,弹体、壳体和尾盖均采用绑定接触。设置初步仿真不
               装药,后续仿真装药进行对比。最终筛选以轴向拉压变形为主、径向变形对称的模态,并与理论及试验
               获得的前三阶拉压模态对比。


                                                         093302-6

