


Page 205 - 《爆炸与冲击》2026年第11期
P. 205
第 46 卷               翟政博,等: 大载重吊落式缓冲气囊设计及多目标优化                                 第 11 期

               数研究较多,多聚焦于单一环节,从设计-分析-优化-验证的全闭环路径对吊落式无人平台的研究较少。
                   本文将针对大载重吊落式软着陆需求设计一种缓冲气囊:使用理论模型初步设计缓冲气囊的几何
               参数、排气压力及排气孔面积;基于               CVM   建立无人平台与气囊系统有限元仿真模型,分析关键设计变量
               对缓冲性能的影响机制,筛选出核心优化变量;通过融合神经网络代理模型与多目标遗传算法,建立气
               囊多目标优化模型,实现缓冲效能的提升。

                1    无人平台缓冲气囊方案


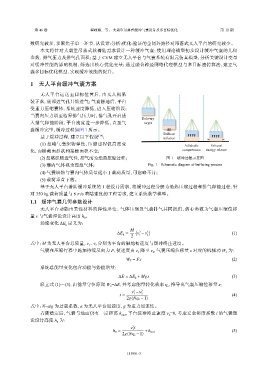
                   无人平台运送至目标位置后,由无人机吊
               装下落,底部进气孔开始进气;气囊触地后,平台
               受重力压缩囊体,系统速度降低,进入压缩阶段;
               当囊内压力增至临界排气压力时,排气孔开启进
                                                                Delivery
               入排气释能阶段,平台速度进一步降低,直至气                             target
               囊缓冲完毕,缓冲过程如图            1  所示。
                                                                          Balloon
                   基于缓冲过程,建立以下假设             [14] :                      inflation
                   (1) 忽略气囊织物弹性,压缩过程仅高度变                                           Adiabatic  Exhaust
               化,而横截面形状和接触面积不变;                                                   compression  energy release
                   (2) 忽略织物透气性,排气前为绝热压缩过程;                                 图 1    缓冲过程示意图
                   (3) 囊内气体视为理想气体;                                 Fig. 1    Schematic diagram of buffering process
                   (4) 气囊织物与囊内气体质量远小于载荷质量,可忽略不计;
                   (5) 载荷垂直下落。
                   基于无人平台着陆缓冲系统的工程设计需求,将缓冲过程分解为绝热压缩过程和排气释能过程,针
               对  350 kg  载荷质量与   6 m/s 着陆速度的工程需求,建立系统数学模型。
                1.1    缓冲气囊几何参数设计
                   无人平台动能由柔性材料的弹性形变、气体压缩及气囊排气共同抵消,核心参数为气囊压缩位移
               量  s 与气囊理论设计高度        h 。
                                      0
                   动能变化     ΔE 定义为:
                              k
                                                           M (  2  2  )
                                                     ∆E k =   v −v                                      (1)
                                                           2   1  2
               式中:M   为无人平台总质量,v 、v 分别为平台的触地初速度与缓冲终止速度。
                                           2
                                        1
                   气囊在压缩行程中施加持续反向力                F,使速度由     v 降至   v ,气囊压缩位移量       s 对应的机械功       W 为:
                                                                                                     F
                                                              1
                                                                     2
                                                         W F = Fs                                       (2)
                   系统总能量变化包含动能与势能增量:
                                                      ∆E = ∆E k + Mgs                                   (3)
                   联立式    (1)~(3),由能量守恒原理       W =ΔE,并考虑能量转化效率           η ,推导出气囊压缩位移量           s:
                                                                           e
                                                  F
                                                            2
                                                           v −v 2
                                                      s =   1   2                                       (4)
                                                         2g(Nη e −1)
               式中:N=a/g  为过载系数,a      为无人平台加速度,g         为重力加速度。
                   着陆稳定后,气囊与地面仍有一定距离                  h ,平台缓冲终止速度          v =0,考虑安全裕度系数         i 的气囊理
                                                       end
                                                                            2
               论设计高度     h 为:
                          0
                                                            2
                                                           v i
                                                            1
                                                   h 0 =         +h end                                 (5)
                                                       2g(Nη e −1)

                                                         115901-3

