


Page 207 - 《爆炸与冲击》2026年第11期
P. 207
第 46 卷               翟政博,等: 大载重吊落式缓冲气囊设计及多目标优化                                 第 11 期

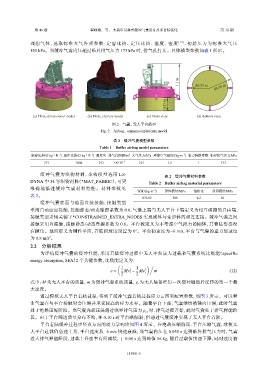
               理  想  气  体  , 选  取  标  准  大  气  各  项  参  数  : 定  容  比  热  、 定  压  比  热  、 温  度  、 密  度  [19] , 初  始  压  力  为  标  准  大  气  压
               101 kPa。当缓冲气囊内压超过临界排气压力                 173 kPa 时,排气孔打开。具体模型参数如表               1  所示。


                                                                                1.1 m   R0.55 m  R0.70 m


                                                                          0.35 m


                (a) Three-dimensional model  (b) Finite element model  (c) Front view   (d) Bottom view
                                                   图 2    气囊、无人平台模型
                                              Fig. 2    Airbag、unmanned platform model

                                                   表 1    缓冲气囊模型参数
                                             Table 1    Buffer airbag model parameters

                                                                                  −3
                                       −1
                                         −1
                        −1
                           −1
                                                          2
               定容比热/(J·kg ·K ) 定压比热/(J·kg ·K ) 温度/K 排气孔面积/m 大气压力/kPa 环境空气密度/(kg·m ) 重力转换常数 临界排气压力/kPa
                     717          1 004      293   3.6×10 −3   101         1.2           1         173
                   缓  冲  气  囊  为  织  物  材  料  , 本  构  模  型  选  用  LS-     表 2    缓冲气囊材料参数
               DYNA  中  34  号织物材料(*MAT_FABRIC),可更
                                                                   Table 2    Buffer airbag material parameters
               准  确  地  描  述  缓  冲  气  囊  材  料  特  性  。  材  料  参  数  见
                                                                     −3
                                                              密度/(kg·m )  弹性模量/MPa     泊松比     剪切模量/MPa
               表  2。
                                                                876.03        380       0.2        40
                   缓冲气囊底面与地面直接接触,接触类型
               采用自动面面接触,接触静态/动态摩擦系数为                    0.6,气囊上端与无人平台下端定义为相互碰撞的自由端,
               接触类型采用关键字*CONSTRAINED_EXTRA_NODES                 实现刚体与变形体的相互连接。缓冲气囊之间
               接触采用自接触,接触静态/动态摩擦系数为                   0.6。平台被定义为不考虑空气阻力的刚体,其着陆姿态没
               有倾角。地面定义为刚性平面,着陆面坡度设置为                       0°。平台初速度为−6 m/s,平台与气囊的重力加速度
               为  9.8 m/s 。
                       2
                2.2    分析结果
                   为评估缓冲气囊的缓冲性能,采用着陆缓冲过程中无人平台最大过载和气囊系统比吸能(specific
               energy absorption, SEA)2  个关键参数,比吸能定义为:
                                                     Å            ã¡
                                                       1     1
                                                           2
                                                  e =   Mv − Mv  2 r  m                                (12)
                                                           1
                                                       2     2
               式中:M   为无人平台的质量,m         为缓冲气囊系统质量,v 为无人装备经历一次缓冲碰撞后反弹的第一个最
                                                              r
               大速度。
                   通过模拟无人平台着陆过程,得到了缓冲气囊着陆过程应力云图和配置参数,如图                                     3  所示。可以看
               出气囊在与平台接触时会压缩并承受较高的应力水平。随着平台下落,气囊继续被轴向压缩,此时气囊
               处于绝热压缩阶段。当气囊内部压强超过临界排气压力                          p 时,排气过程开始,此时气囊处于排气释能阶
                                                                  r
                                                                  c
               段。由于平台两边质量分布不均,在                0.10 s 时平台略倾斜,但通过气囊缓冲实现了无人平台着陆。
                   平台着陆缓冲过程中竖直方向的动力学响应如图                       4  所示。在绝热压缩阶段,平台压缩气囊,致使无
               人平台过载值急速上升,平台速度从−6 m/s 快速衰减;当气囊内压在                           0.055 s 达到临界排气压力时,气囊
               进入排气释能阶段,过载上升速率有所减缓,于                     0.06 s 达到峰值   16.8g,随后过载值快速下降,同时速度衰


                                                         115901-5

