


Page 132 - 《高原气象》2026年第4期
P. 132
高     原      气     象                                 45 卷
              1062
             4. 2 风向差异调整                                       (u 10 ,v 10 )转化成单位向量, 并按比例调整至与观测

                  数值模式预报 10 m 风与阵风观测间的风向差                       的阵风风速相同。如式(7)所示, 重新分配u、 v风分
             异, 会导致基于 u、 v风进行阵风风速预报时产生不                         布, 阵风风速本身保持不变。图 6 为 2022 年 1 月至
             必要误差, 该差异主要源于三个方面: 一是数值模                           2023 年 12 月道孚站的阵风观测经风向调整前后的
             式的预报误差(Chinyoka et al., 2021); 二是数值模               对比。风向调整前[图 6(a)], 该站阵风以东南风和
             式预报的 10 m 风与阵风观测的时间尺度差异; 三                         西北风为主, 且强阵风集中于西北向。这与道孚站
             是数值模式分辨率有限, 难以精准刻画局地地形对                            位于青藏高原东南部西北到东南走向的谷地中的地

             风场的影响, 进一步扩大风向的差异。考虑到实际                            形特征契合。冷空气南下时地形的加速作用, 易形
             预报中无法预先获取阵风观测风向。为消除风向                              成西北方向的强阵风; 数值模式预报的10 m以偏东
             差异对阵风风速预报的干扰, 本文将阵风观测风向                            风居多[图 6(b)], 与阵风观测的风向差异明显。通
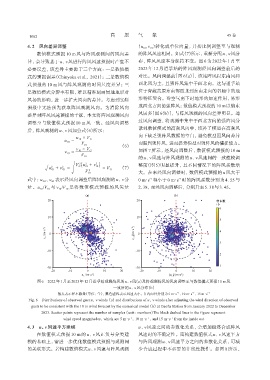
             调整至与数值模式预报 10 m 风一致。经风向调整                          过风向调整, 将观测中集中于西北方向的强阵风分
                                                                散到数值模式的高频风向中, 填补了模型在高频风
             后, 阵风观测的u、 v风如公式(6)所示:
                                                                向下缺乏强阵风数据的空白, 避免模型因风向差异
                              u G1 =  u 10 × V G
                                      V 10                      而漏判强阵风, 进而提升模型对强阵风的捕捉能力。
                                                        (6)
                              v G1 =  v 10 × V G                如图 7 所示, 经风向调整后, 数值模式预报的 10 m
                                      V 10
                                                                的 u、 v风速与阵风观测的 u、 v风速间的一致性较调
                                     2  2   2  )                整前(图 5)明显提升, 且不同情况下的阵风系数增
                        2
                             2
                       u G1 + v G1 =  V G( u 10 + v 10  (7)
                                         2      = V G
                                        V 10                    大。在未经风向调整时, 数值模式预报的 u 风大于
             式中: u G1 、 v G1 表示经风向调整后阵风观测的 u、 v分                0 m·s 和小于 0 m·s 时的阵风系数分别为 4. 55 与
                                                                                  -1
                                                                     -1
             量。u 10 /V 10 与 v 10 /V 10 是将数值模式预报的风矢量             2. 38, 而经风向调整后, 分别升至5. 38与3. 45。


                  图6 2022年1月至2023年12月道孚站观测阵风的u、 v风(a)及将观测阵风的风向调整至与数值模式预报10 m风
                                                    一致后的u、 v风分布(b)
                                                                                 -1
                                                                                        -1
                           散点表示样本数量(单位: 个), 黑色虚线表示风速大小, 自内而外分别为5 m·s 、 10 m·s 、 15 m·s         -1
              Fig. 6 Distributions of observed gust u, v winds (a) and distributions of u, v winds after adjusting the wind direction of observed
               gusts to be consistent with the 10 m wind forecast by the numerical model (b) at Daofu Station from January 2022 to December
                    2023. Scatter pcints represent the number of samples (unit: numbers)The black dashed lines in the figure represent
                              wind speed magnitudes, which are 5 m·s⁻¹, 10 m·s⁻¹, and 15 m·s⁻¹ from the inside out
             4. 3 u、 v风速平方建模                                    u、 v 风速之间的参数化关系, 会增加最终合成阵风
                  在数值模式预报 10 m 的 u、 v 风正负号分类建                   风速时的不确定性。而构建数值模式u、 v风速平方
             模的基础上, 需进一步优化数值模式预报与观测间                            与阵风观测 u、 v风速平方之间的参数化关系, 可减
             的关联形式。若构建数值模式u、 v风速与阵风观测                           少合成过程中不必要的非线性操作。如图 8 所示,

