


Page 87 - 《高原气象》2026年第3期
P. 87
3 期                 周   聪等:基于CBAM U-Net模型的成都X波段相控阵雷达降水估计                                   695
               K 和 Z 数据, 该高度层设置避免了地表杂波干扰                         夏季对流云降水过程中, 雨滴的平均等效直径为
                DP
                     DR
                                                                                                      -1
               并且与 850~700 hPa 高度层对应, 有研究表明 850~                 1. 958 mm, 对应的下落末速度接近 6 m·s (柳臣中
               700 hPa 高度层的水汽条件对四川盆地夏季暴雨的                        等, 2016)。由此可计算得到雨滴从雷达数据块中
               形成具有重要作用(熊德方等, 2023); 水平维度,                       心位置(地面雨量计上方 1. 8 km、 海拔 2. 3 km)降
               考虑到 X-PAR 雷达的径向距离分辨率以及神经网                         落至雨量计附近约需 5 min。理论上, 若以地面雨
               络感受野的适配性计算, 选取以地面雨量计为中                            量计数据的时次 T 为基准, 与之对应的雷达数据
                                                                                  0
               心, 包含 32 个径向距离库(960 m)×32 个方位角的                   样本时次 T=(T -5) min。然而, 实际降水过程中
                                                                               0
               采样窗口。经上述筛选, 得到水平 32 径距×32 方                       存在诸多误差因素, 导致雷达与雨量计数据存在
               位, 垂直 1 km 的雷达数据块。因本研究聚焦夏季                        匹配偏差(如: 雨滴直径大小不一, 其对应的下落
               短时强降水, 为排除固态粒子或混合相态粒子的干                           末速度有所差异; 数据块内雨滴距地面雨量计的
               扰, 对数据块中 CC<0. 9 的距离库进行剔除。同                       高度不尽相同等)。为降低这些因素对模型估计结
               时, 全球降水测量计划(Global Precipitation Mea‐             果的不利影响, 本研究将时次 T 及其前后各 2 min
               surement, GPM)的双频测雨雷达(Dual-frequency              的雷达数据矩阵纳入考量, 共计 5 个时次的数据作
               Precipitation Radar, DPR)观测结果显示, 形成地面             为模型的训练样本, 即 C=[c, t, h, w], 其中 t=5,
               降水的雷达反射率因子阈值普遍介于 15~20 dBZ,                       代表时间维, 以此提升模型数据样本与地面雨量计
               其中 18 dBZ 在中纬度地区与地面降水具有高概率                        的相关度。
               对应。因此, 进一步对数据块中 Z <18 dBZ 的距离                     3. 3 CBAM U-Net模型
                                              H
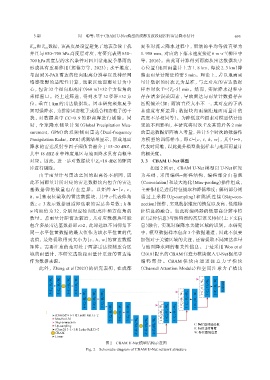
               库进行剔除。                                                如图 2 所示, CBAM U-Net 模型以 U-Net 框架
                   由于雨量计与雷达之间的距离各不相同, 因                          为基础, 采用编码-解码结构, 编码部分由卷积
               此不同雨量计所对应的雷达数据块内包含的雷达                            (Convolution)和最大池化(Max-pooling)操作组成,
               基数据仰角数量也存在差异。以矩阵 A=[e, c,                         主要作用是进行特征提取和降低维度; 解码部分则
               h, w]来表征截取的雷达数据块, 其中 e 代表仰角                       通过上采样(Up-sampling)和跳跃连接(Skip-con‐
               数; c=3 表示数据通道即选取的雷达参量数; h 和                       nection)操作, 实现数据维度的恢复以及高、 低维特
               w 均取值为 32, 分别对应径向距离库和方位角的                         征信息的融合。如此将编码器的低层高分辨率特
               数量。若雨量计距雷达较近, 其对应数据块可能                            征(定位信息)与解码器的高层语义特征(上下文信
               包含多层雷达基数据即 e≥2, 此时选取不同仰角下                         息)融合, 实现对强降水关键区域的识别。本研究
               同一水平位置数据的最大值作为该水平位置的代                             中, 模型数据样本包含 3 个数据通道, 因此不仅要
               表值, 最终提取得到大小为[c, h, w]的雷达数据                       加强对于关键区域的关注, 还需提取不同雷达参量
               矩阵。需要注意的是对处于两部雷达探测重合区                             与地面降水间的相关性信息。于是采用 Woo et al
               域的雨量计, 本研究选取距雨量计更近的雷达站                           (2018)提出的CBAM注意力模块嵌入U-Net框架中
               作为数据来源。                                           编 码 部 分 。 CBAM 模 块 由 通 道 注 意 力 子 模 块
                   此外, Zhang et al(2023)的研究表明, 在成都              (Channel Attention Module)和空间注意力子模块


                                                 图2 CBAM U-Net模型结构示意图
                                        Fig. 2 Schematic diagram of CBAM U-Net network structure

