


Page 179 - 《高原气象》2026年第5期
P. 179
5 期               王梧熠等:河北省低槽冷锋云系中逆温层对飞机积冰微物理环境的调控机制                                        1395
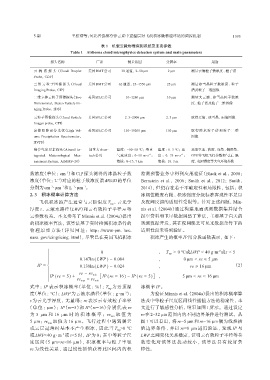
                                               表 1  机载云微物理探测系统及主要参数
                                 Table 1  Airborne cloud microphysics detection system and main parameters

                        探头名称                 厂家            测量范围             分辨率                  用途

                云 滴 谱 探 头(Cloud  Droplet   美国DMT公司      30 通道, 2~50 μm       2 μm       测量云滴粒子数浓度、 粒子谱
                Probe, CDP)
                二 维 云 粒 子 图 像 探 头(Cloud   美国DMT公司      62 通道, 25~1550 μm     25 μm      测量冰雪晶粒子数浓度、 粒子
                Imaging Probe, CIP)                                                     谱及粒子二维图像
                二维立体云粒子图像探头(Two          美国SPEC公司         10~1280 μm         10 μm      测量大云滴、 冰雪晶粒子数浓
                Dimensional, Stereo Particle Im‐                                        度、 粒子谱及粒子二维图像
                aging Probe, 2DS)

                云粒子图像探头(Cloud Particle   美国SPEC公司         2. 3~2000 μm      2. 3 μm     取得云滴、 冰雪晶、 雨滴图像
                Imager probe, CPI)
                高体积降雨分光仪(High Vol‐       美国SPEC公司        150~19200 μm       150 μm      取 得 降 水 粒 子 谱 和 粒 子 二 维
                ume  Precipitation  Spectrometer,                                       图像
                HVPS)
                综合气象要素探头(Aircraft In‐    加拿大Aven‐     温度: -50~50 ℃; 垂直   温度: 0. 3 ℃; 速  获取空速、 高度、 攻角、 侧滑角、
                                                                    -1
                                                                                   -1
                tegrated  Meteorological  Mea‐  tech公司  气流速度: 0~50 m·s ;   度 :  0.  75  m·s ;   GPS等飞机飞行参数和气压、 温
                surement System, AIMMS-20)            海拔: 0~13. 7 km     海拔: 18. 3 m    度、 相对湿度等大气环境参数
                               -3
               数浓度(单位: cm )和 CIP 探头测得的冰晶粒子数                      监测预警业务中得到应用验证(Black et al., 2008;
                           -1
               浓度(单位: L )对应的粒子数浓度谱 dN/dD的单位                      Bernstein  et  al.,  2006;  Smith  et  al.,  2012;  Smith,
                                  -1
                                       -1
                        -3
                             -1
               分别为cm ·μm 和L ·μm 。                                2014), 但仍存在若干不确定性和局限性, 包括: 积
               2. 3 积冰概率计算方法                                     冰阈值精度有限、 积冰强度分级标准客观性不足以
                   飞机积冰的产生通常与云顶温度 T 、 云光学                        及夜间反演的适用性受限等。针对上述问题, Min‐
                                                   top
               厚度 τ、 云液水路径(LWP)和云有效粒子半径 re 等                     nis et al. (2004b)通过构建地面观测数据集并结合
               云参数有关。本文参考了 Minnis et al. (2004a)提出               探空资料和卫星数据调整了算法, 主要基于白天的
               的积冰概率算法, 该算法基于实时检测积冰条件的                           观测数据开发, 其在夜间缺乏可见光数据条件下的
               物 理 原 型 方 法(详 见 网 址 : http: //www-pm. larc.       适用性尚未得到验证。
               nasa. gov/icing/icing. html), 尽管已在美国飞机积冰              积冰产生的概率IP用分段函数表示, 如下:


                      ì                        0                         , T top > 0 ℃或LWP < 40 g·m 或τ < 5
                                                                                                    -2
                      ï ï
                      ï ï            0.147ln ( LWP ) - 0.084             ,          0 μm < re ≤ 5 μm
                      ï ï
                  IP = í             0.138ln ( LWP ) - 0.024             ,             re ≥ 16 μm          (2)
                      ï ï
                      ï ï IP (re = 5) +  re - re min                                5 μm < re < 16 μm
                      ï ï           re max - re min [ IP (re = 16) - IP (re = 5) ] ,
                      î
               式中: IP 表示积冰概率(单位: %); T 为云顶温                      冰概率 IP。
                                                  top
                                                         -2
               度(单位: ℃); LWP 为云液水路径(单位: g·m );                       为验证 Minnis et al. (2004a)提出的积冰概率算
               τ 为云光学厚度, 无量纲; re 表示云有效粒子半径                       法及中等粒子尺度区间线性插值方法的稳定性, 本
              (单位: μm); IP(re=5)和 IP(re=16)分别代表 re               文进行了敏感性分析, 结果如图 1 所示。通过设定
               为 5  μm 和 16  μm 时 的 积 冰 概 率 ;  re  min  取 值 为    re在 2~32 μm 范围内的不同边界条件进行测试。从
               5 μm; re max  取值为 16 μm。飞行过程中遇到暖云                 图 1 可以看出, 将 re=5 μm 和 re=16 μm 做为线性插
               或云层过薄时基本不产生积冰, 因此当 T >0 ℃                         值边界条件, 并以 re=8 μm 进行验证, 发现 IP 与
                                                      top
               或 LWP<40 g·m 或 τ<5 时, IP 为 0; 在中等粒子尺              LWP之间变化关系稳定, 证明云有效粒子半径等参
                             -2
               度区间(5 μm<re<16 μm), 积冰概率与粒子半径                     数变化对该算法扰动较小, 该算法具有较好鲁
               re 为线性关系, 通过线性插值获得此区间内的积                          棒性。

