


Page 144 - 《高原气象》2026年第4期
P. 144
高     原      气     象                                 45 卷
              1074


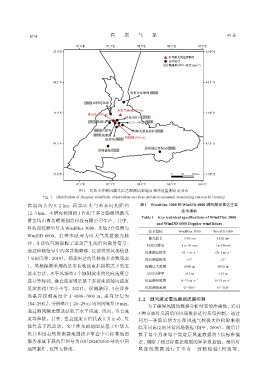
                                     图1 乌鲁木齐测风激光雷达观测试验地点和环境监测站点分布
                    Fig. 1 Distribution of Doppler wind lidar observation test sites and environmental monitoring stations in Urumqi
             离 黑山头约 9. 2 km, 而黑山头与米东局相距约                         表1  WindFlux 3000 和Wind3D 6000 测风激光雷达主要

             12. 3 km。本研究使用的 3 台相干多普勒测风激光                                          技术指标
                                                                 Table 1  Key technical specifications of WindFlux 3000
             雷达均由青岛镭测创芯科技有限公司生产。其中,
                                                                        and Wind3D 6000 Doppler wind lidars
             科技楼仪器型号为 WindFlux 3000, 其他 2台仪器为
                                                                    技术指标          WindFlux 3000   Wind3D 6000
             Wind3D 6000。其基本原理为向大气发射激光脉
                                                                    激光波长            1550 nm        1550 nm
             冲, 并接收气溶胶粒子运动产生的后向散射信号,
                                                                    时间分辨率          1 s~10 min      1 s~10 min
             通过检测信号中的多普勒频移, 反演得到风场信息                               风速测量精度          ≤0. 1 m·s -1   ≤0. 1 m·s -1
             (马福民等, 2019)。两款雷达的具体技术参数见表                            风向测量精度             ≤3°            ≤3°
             1。风场探测采用的是多普勒波束扫描模式下的五                                探测最大范围            6000 m         8000 m

             波束方法, 水平风场由 4 个倾斜波束的径向速度合                              空间分辨率            ≥15 m          ≥15 m
             成计算得到, 垂直速度则是基于多波束的径向速度                               风速测量范围          0~75 m·s -1     0~75 m·s -1
             反演获得(宋小全等, 2021)。探测期间, 3 台设备                          风向测量范围           0°~360°         0°~360°
             的垂直探测高度介于 4000~7000 m, 垂直分层为
                                                                2. 2 测风激光雷达数据质量控制
             184~298层, 分辨率介于26~29 m, 时间间隔为10 min。
                                                                    为了确保风廓线数据分析结果的准确性, 采用
             通过测风激光雷达获取了水平风速、 风向、 垂直速
                                                                3 种方法对反演后的风场数据进行质量控制。通过
             度等参数。其中, 垂直速度正值代表上升运动, 负                           利用一种简单的方法即风速气候极大值检验来剔

             值代表下沉运动。文中涉及的地图是基于中华人                              除不同高度的异常风场数据(何平, 2006)。随后计
             民共和国自然资源部地图技术审查中心标准地图                              算了每个月和每个高度层风速数据的 3 倍标准偏
             服务系统下载的审图号为 GS(2024)0650 号的中国                      差, 剔除了超过标准差范围的异常数据值。最后对
             地图制作, 底图无修改。                                       风 廓 线 数 据 进 行 了 垂 直 一 致 性 检 验(何 婧 等 ,

