


Page 20 - 《高原气象》2026年第3期
P. 20
高     原      气     象                                 45 卷
              628


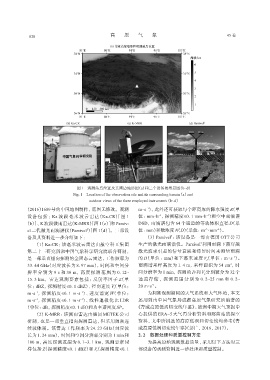
                                    图1 观测站点位置及其周边地形图(a)和三个设备的外景图(b~d)
                                  Fig. 1 Location of the observation site and its surrounding terrain (a) and
                                          outdoor views of the three employed instruments (b~d)
             (2016)1609号的中国地图制作, 底图无修改。观测                       m·s ), 此外还可获取每个距离库的降水强度 R(单
                                                                   -1
                                                                                               -1
                                                                         -1
             设备包括: Ka 波段毫米波云雷达(Ka-CR)[图 1                       位: mm·h , 探测精度≤0. 1 mm·h )和空中雨滴谱
             (b)]、 K波段微雨雷达(K-MRR)[图 1(c)]和 Parsiv‐              DSD, 雨滴谱包含 64 个通道的等效体积直径 D(单
                                                                                                   -1
                                                                                              -3
                                        2
             el 二代激光雨滴谱仪(Parsivel)[图 1(d)]。三部设                  位: mm)和数浓度N(D)(单位: m ·mm )。
                                                                               2
             备及其资料进一步介绍如下:                                         (3) Parsivel : 该设备是一部由德国 OTT 公司
                                                                                            2
                 (1) Ka-CR: 该毫米波云雷达由航空科工集团                      生产的激光雨滴谱仪。Parsivel 利用雨滴下落穿越
             第二十三研究所和中国气象科学研究院联合研制,                             激光波束引起的信号衰减和滞留时间来测量雨滴
                                                                                                          -1
             是一部垂直指向探测的全固态云雷达, 工作频率为                            的 D(单位: mm)和下落末速度 V(单位: m∙s )。
                                                                                               f
                                                                                                          2
             33. 44 GHz(对应波长为 8. 97 mm), 时间和空间分                 雨滴谱采样高度为 1. 4 m, 采样面积为 54 cm , 时
             辨率分别为 9 s 和 30 m, 高度探测范围为 0. 12~                   间分辨率为 1 min, 探测的 D 和 V 分别被分为 32 个
                                                                                              f
             15. 3 km。雷达观测要素包括: 反射率因子 Z(单                       通 道 存 储 , 探 测 范 围 分 别 为 0. 2~25 mm 和 0. 2~
                                                                      -1
             位: dBZ, 探测精度≤0. 1 dBZ)、 径向速度 V(单位:                 20 m∙s 。
                                                     r
             m·s , 探测精度≤0. 1 m·s )、 速度谱宽 W(单位:                      为判断观测期间的天气系统和大气环境, 本文
                 -1
                                     -1
                 -1
             m·s , 探测精度≤0. 1 m·s )、 线性退极化比 LDR                  还用到由中国气象局成都高原气象研究所编著的
                                     -1
             (单位: dB, 探测精度≤0. 1 dB)和功率谱密度SP。                   《青藏高原低涡切变线年鉴》、 欧洲中期天气预报中
                 (2) K-MRR: 该测雨雷达由德国 METEK 公司                   心提供的 ERA-5 大气再分析资料和那曲站的探空
             研制, 也是一部垂直指向探测雷达, 但采用调频连                           资料, 文中所挑选的高原低涡和切变线均参考《青
             续波体制。该雷达工作频率为 24. 23 GHz(对应波                       藏高原低涡切变线年鉴》(彭广, 2016, 2017)。
             长为 1. 24 mm), 时间和空间分辨率分别为 1 min和                   2. 2 数据处理和质量控制方法
             100 m, 高度探测范围为 0. 1~3. 1 km, 观测要素同                     为提高原始观测数据质量, 采用以下方法对三
             样包括 Z(探测精度≤0. 1 dBZ)和 V(探测精度≤0. 1                  部设备的观测资料进一步处理和质量控制。
                                             r

